Objetivo
Demonstrar a tecnologia de pouso de precisão na Lua, com margem de 100 metros, usando um sistema de exploração menor e mais leve.
Resultado
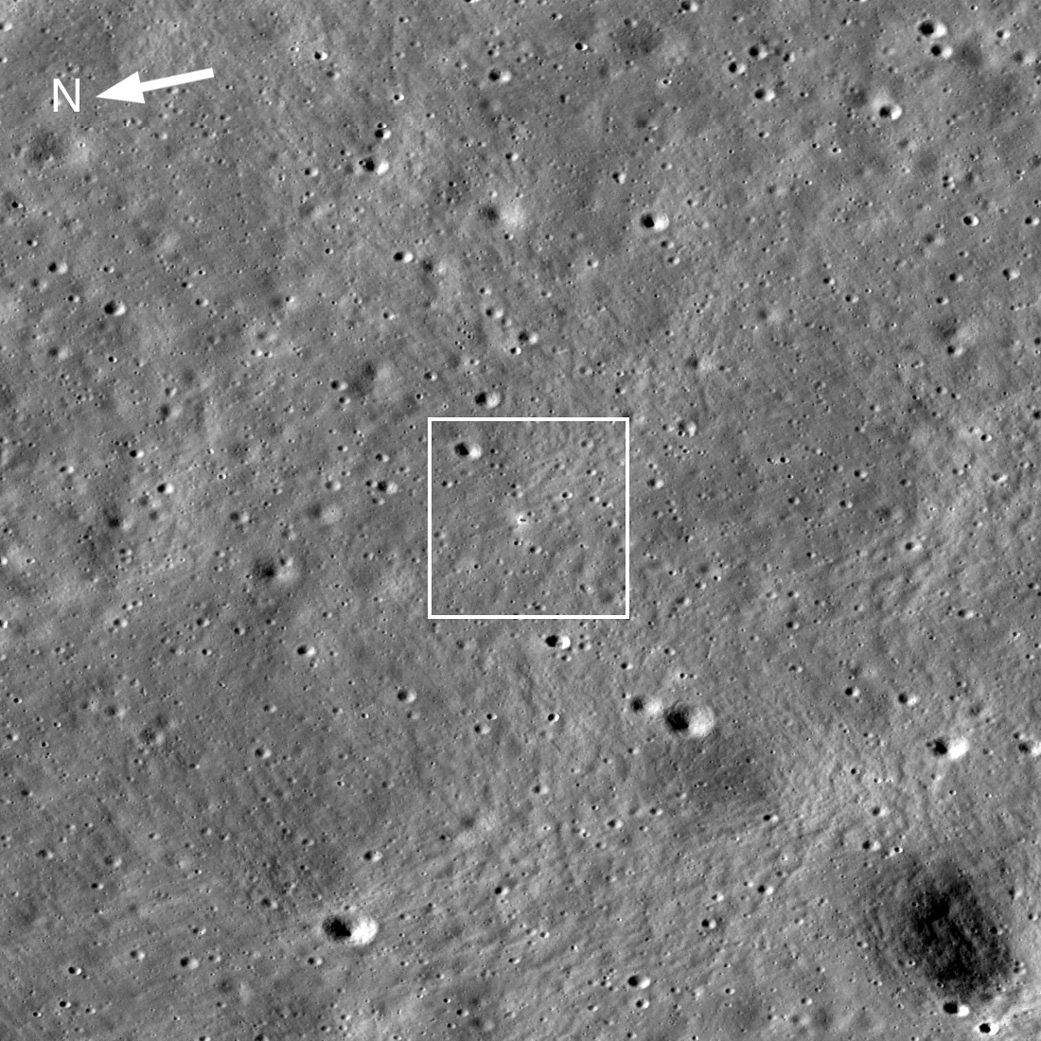
A SLIM pousou às 0h20 JST de 20 de janeiro de 2024, cerca de 55 metros a leste do alvo, mas com painéis solares virados para oeste. A JAXA considerou cumprida a meta principal e encerrou as operações lunares em agosto de 2024.
Contexto
A JAXA propôs com a SLIM (Smart Lander for Investigating Moon, ou Módulo de Pouso Inteligente para Investigar a Lua) um caminho diferente: em vez de pousar onde for seguro, pousar exatamente onde se quer. Segundo a agência, a SLIM é um módulo de exploração de pequeno porte, projetado para pouso de precisão, e a meta declarada era demonstrar técnicas de pouso com margem de 100 metros.
A ideia tem valor prático: chegar ao ponto certo permitiria explorar locais de interesse científico com mais confiança. A JAXA associa a missão à aceleração do estudo da Lua e de outros planetas por meio de sistemas de exploração mais leves.
Lançamento e viagem até a Lua
A SLIM foi lançada em 7 de setembro de 2023, às 8h42min11s no horário do Japão (JST), no foguete H-IIA número 47, a partir do Centro Espacial de Tanegashima. A carga principal do voo era o satélite de astronomia de raios X XRISM, e a SLIM viajou como carga secundária. Após o lançamento, a nave passou por uma fase em órbita da Terra e em 2 de outubro de 2023 a JAXA anunciou a conclusão da transição para a órbita de transferência lunar.
A inserção em órbita lunar ocorreu em 25 de dezembro de 2023, às 16h51 JST, em uma órbita elíptica de cerca de 6,4 horas, com perilúnio de aproximadamente 600 quilômetros e apolúnio de cerca de 4.000 quilômetros. Nas semanas seguintes, a agência reduziu a órbita em etapas: primeiro a circularizou a cerca de 600 quilômetros e depois baixou o perilúnio até 15 quilômetros, altitude a partir da qual começaria a descida.
O pouso de 20 de janeiro de 2024
A JAXA informou que a fase de preparação para a descida começou em 10 de janeiro de 2024. A descida final estava prevista para começar por volta de 0h no horário do Japão de 20 de janeiro, com pouso planejado às 0h20 JST. Como o Japão está à frente do horário universal, esse momento corresponde ao fim de 19 de janeiro em horários como o de Brasília.
O pouso ocorreu às 0h20 JST, e a comunicação com a Terra foi estabelecida. A JAXA verificou que o ponto de toque ficou cerca de 55 metros a leste do alvo. A exatidão da posição antes do início da manobra de desvio de obstáculos foi avaliada em cerca de 10 metros ou menos, possivelmente em torno de 3 a 4 metros. Por esse critério, a meta principal, de pouso com precisão de 100 metros, foi considerada atingida.
O problema no motor e a posição de pouso
A sonda, porém, não pousou na posição prevista. Segundo a JAXA, a cerca de 50 metros de altitude, pouco antes do início da manobra de desvio de obstáculos, o empuxo de um dos dois motores principais provavelmente foi perdido. O software de bordo detectou a falha de forma autônoma e continuou a descida com o motor restante, deslocando-se gradualmente para leste.
A velocidade de descida foi de cerca de 1,4 metro por segundo ou menos, mas a velocidade lateral e a atitude ficaram fora dos parâmetros de projeto. O resultado foi um pouso em posição inesperada, com as células solares voltadas para oeste. Sem geração de energia, o controle em terra decidiu desligar a nave às 2h57 JST, priorizando a coleta de dados, e a JAXA passou a esperar que a mudança na iluminação solar ao longo dos dias permitisse recuperar a energia.
Os robôs LEV-1 e LEV-2
A SLIM levou dois pequenos veículos, separados antes do toque. O LEV-1, com 2,1 quilos, realizou saltos planejados na superfície de forma totalmente autônoma e estabeleceu comunicação direta com estações em terra por rádio UHF. A JAXA o descreve como o caso mais leve e menor de transmissão direta de dados a cerca de 380 mil quilômetros. Radioamadores em vários países puderam receber os sinais.
O LEV-2, apelidado SORA-Q, foi desenvolvido pela JAXA junto com a TOMY, a Sony Group e a Universidade Doshisha. Ele se transformou de uma esfera para uma configuração com rodas, moveu-se e fotografou a SLIM sobre a Lua. Um artigo na revista Science Robotics, publicado em junho de 2026, informa que o LEV-2 funcionou de forma autônoma por cerca de 108 minutos, com deslocamento de aproximadamente 0,13 metro e rotação de 180 graus entre as imagens, com duas imagens lunares obtidas.
A câmera multibanda e os dados científicos
A câmera multibanda MBC operou depois do pouso e antes do desligamento da energia, com varreduras para um exame preliminar de rochas de interesse científico ao redor do local. Uma das imagens foi sintetizada a partir de 257 fotos monocromáticas de baixa resolução, e a equipe se preparava para observações espectroscópicas de alta resolução em 10 bandas.
Na conclusão das atividades, a JAXA informou que o MBC fez observações espectrais em 10 bandas de comprimento de onda em 10 rochas, resultado que superou as metas iniciais. A JAXA não detalha, nos comunicados citados, a composição dessas rochas.
Sobrevivência às noites lunares e fim da missão
A missão foi planejada para durar poucos dias, mas a JAXA informa que a nave sobreviveu a três noites lunares, além do previsto. O último contato ocorreu em 28 de abril de 2024. Nos períodos de operação de maio a julho, a agência não conseguiu restabelecer a comunicação.
Diante disso, a JAXA encerrou as atividades lunares. O comunicado, publicado em 26 de agosto de 2024, indica que as operações terminaram em 23 de agosto de 2024, às 22h40 JST. A agência chama o feito de primeiro pouso de precisão bem-sucedido do mundo.
Legado e o que ficou em aberto
O principal legado da SLIM é técnico: segundo a JAXA, a precisão de posição antes da manobra final foi de cerca de 10 metros ou menos, e um sistema leve pôde chegar perto do alvo escolhido. O LEV-2 recebeu o Prêmio do Primeiro-Ministro no Japan Open Innovation Prize, segundo a JAXA em comunicado de fevereiro de 2025.
Há pontos que dependem de leitura cuidadosa. O pouso foi de precisão, mas não ocorreu na atitude prevista, e é a JAXA quem afirma que a meta de 100 metros foi cumprida. Há também uma pequena diferença de data entre o comunicado (26 de agosto) e o fim efetivo das operações (23 de agosto). Os detalhes das reativações depois da primeira noite lunar não constam nos comunicados oficiais citados e ficam de fora.
Fontes consultadas
- The results of the Moon Landing by the Smart Lander for Investigating Moon (SLIM) — JAXAFonte oficial
- Outcome for the Smart Lander for Investigating Moon (SLIM)'s Moon Landing — JAXAFonte oficial
- Result and Achievements of the Lunar Excursion Vehicle (LEV-1) — JAXAFonte oficial
- Images taken by the Multi-Band Camera (MBC) on board the Smart Lander — JAXAFonte oficial
- Transformable nano rover successfully captures and transmits image of SLIM lander on the moon — JAXAFonte oficial
- Conclusion of Lunar Activities of the Smart Lander for Investigating Moon (SLIM) — JAXAFonte oficial
- SLIM lunar orbit insertion — JAXAFonte oficial
- Transition to the landing preparation phase for the Smart Lander for Investigating Moon (SLIM) — JAXAFonte oficial
- Research on Lunar Demonstration Results of the Transformable Lunar Rover LEV-2 Published in Science Robotics — JAXAFonte oficial
- SLIM — JAXAFonte oficial
Fontes conferidas em 29 de setembro de 2026. Encontrou um erro? Escreva para [email protected] ou consulte a página de correções.